人型ロボットと脚式ロボット
残金を支払う前に、工場で各製品をテストしてください。
すべての製品について、お客様の仕様に基づき、立会人による記録済みの受入試験を実施します。統計的なサンプルではなく、未公表の規格への適合を主張するものでもありません。
作業単位単位または出荷ごとに
チェックリストでは見落とされているもの。
接合部の再現性が購入者の許容範囲外
合意されたコース上でのバランスまたは回復の失敗
緊急停止または停電に対する安全でない対応
シリアル固有のバーンイン証拠は、
検査範囲
証拠に基づいた確認。
| チェック | 方法 | 失敗は次のようなもの |
|---|---|---|
| 動作と再現性 | 合意された共同範囲を実行し、買い手の許容範囲内で目標位置を繰り返し設定する。 | 測定範囲の制限、ドリフト、再現性誤差、またはエラーコード。 |
| 歩行と回復 | 購入者が定めたコースを実行し、安定性、介入、回復状況を記録する。 | 転倒、予期せぬ停止、逸脱、または回復不能。 |
| 安全行動 | 合意された手順に従って、緊急停止状態および停電状態を目撃する。 | 危険な動作が継続している、停止が遅れている、または制御不能な状態。 |
| ユニット証拠 | バーンイン、最終工程ログ、ファームウェア、センサー、マーキング、および梱包状態を確認する。 | ログの欠落、IDの不一致、ビルドの誤り、またはパッキングの証拠の不完全。 |
失敗例の例・デモ機
動作と再現性
歩行と回復
安全行動
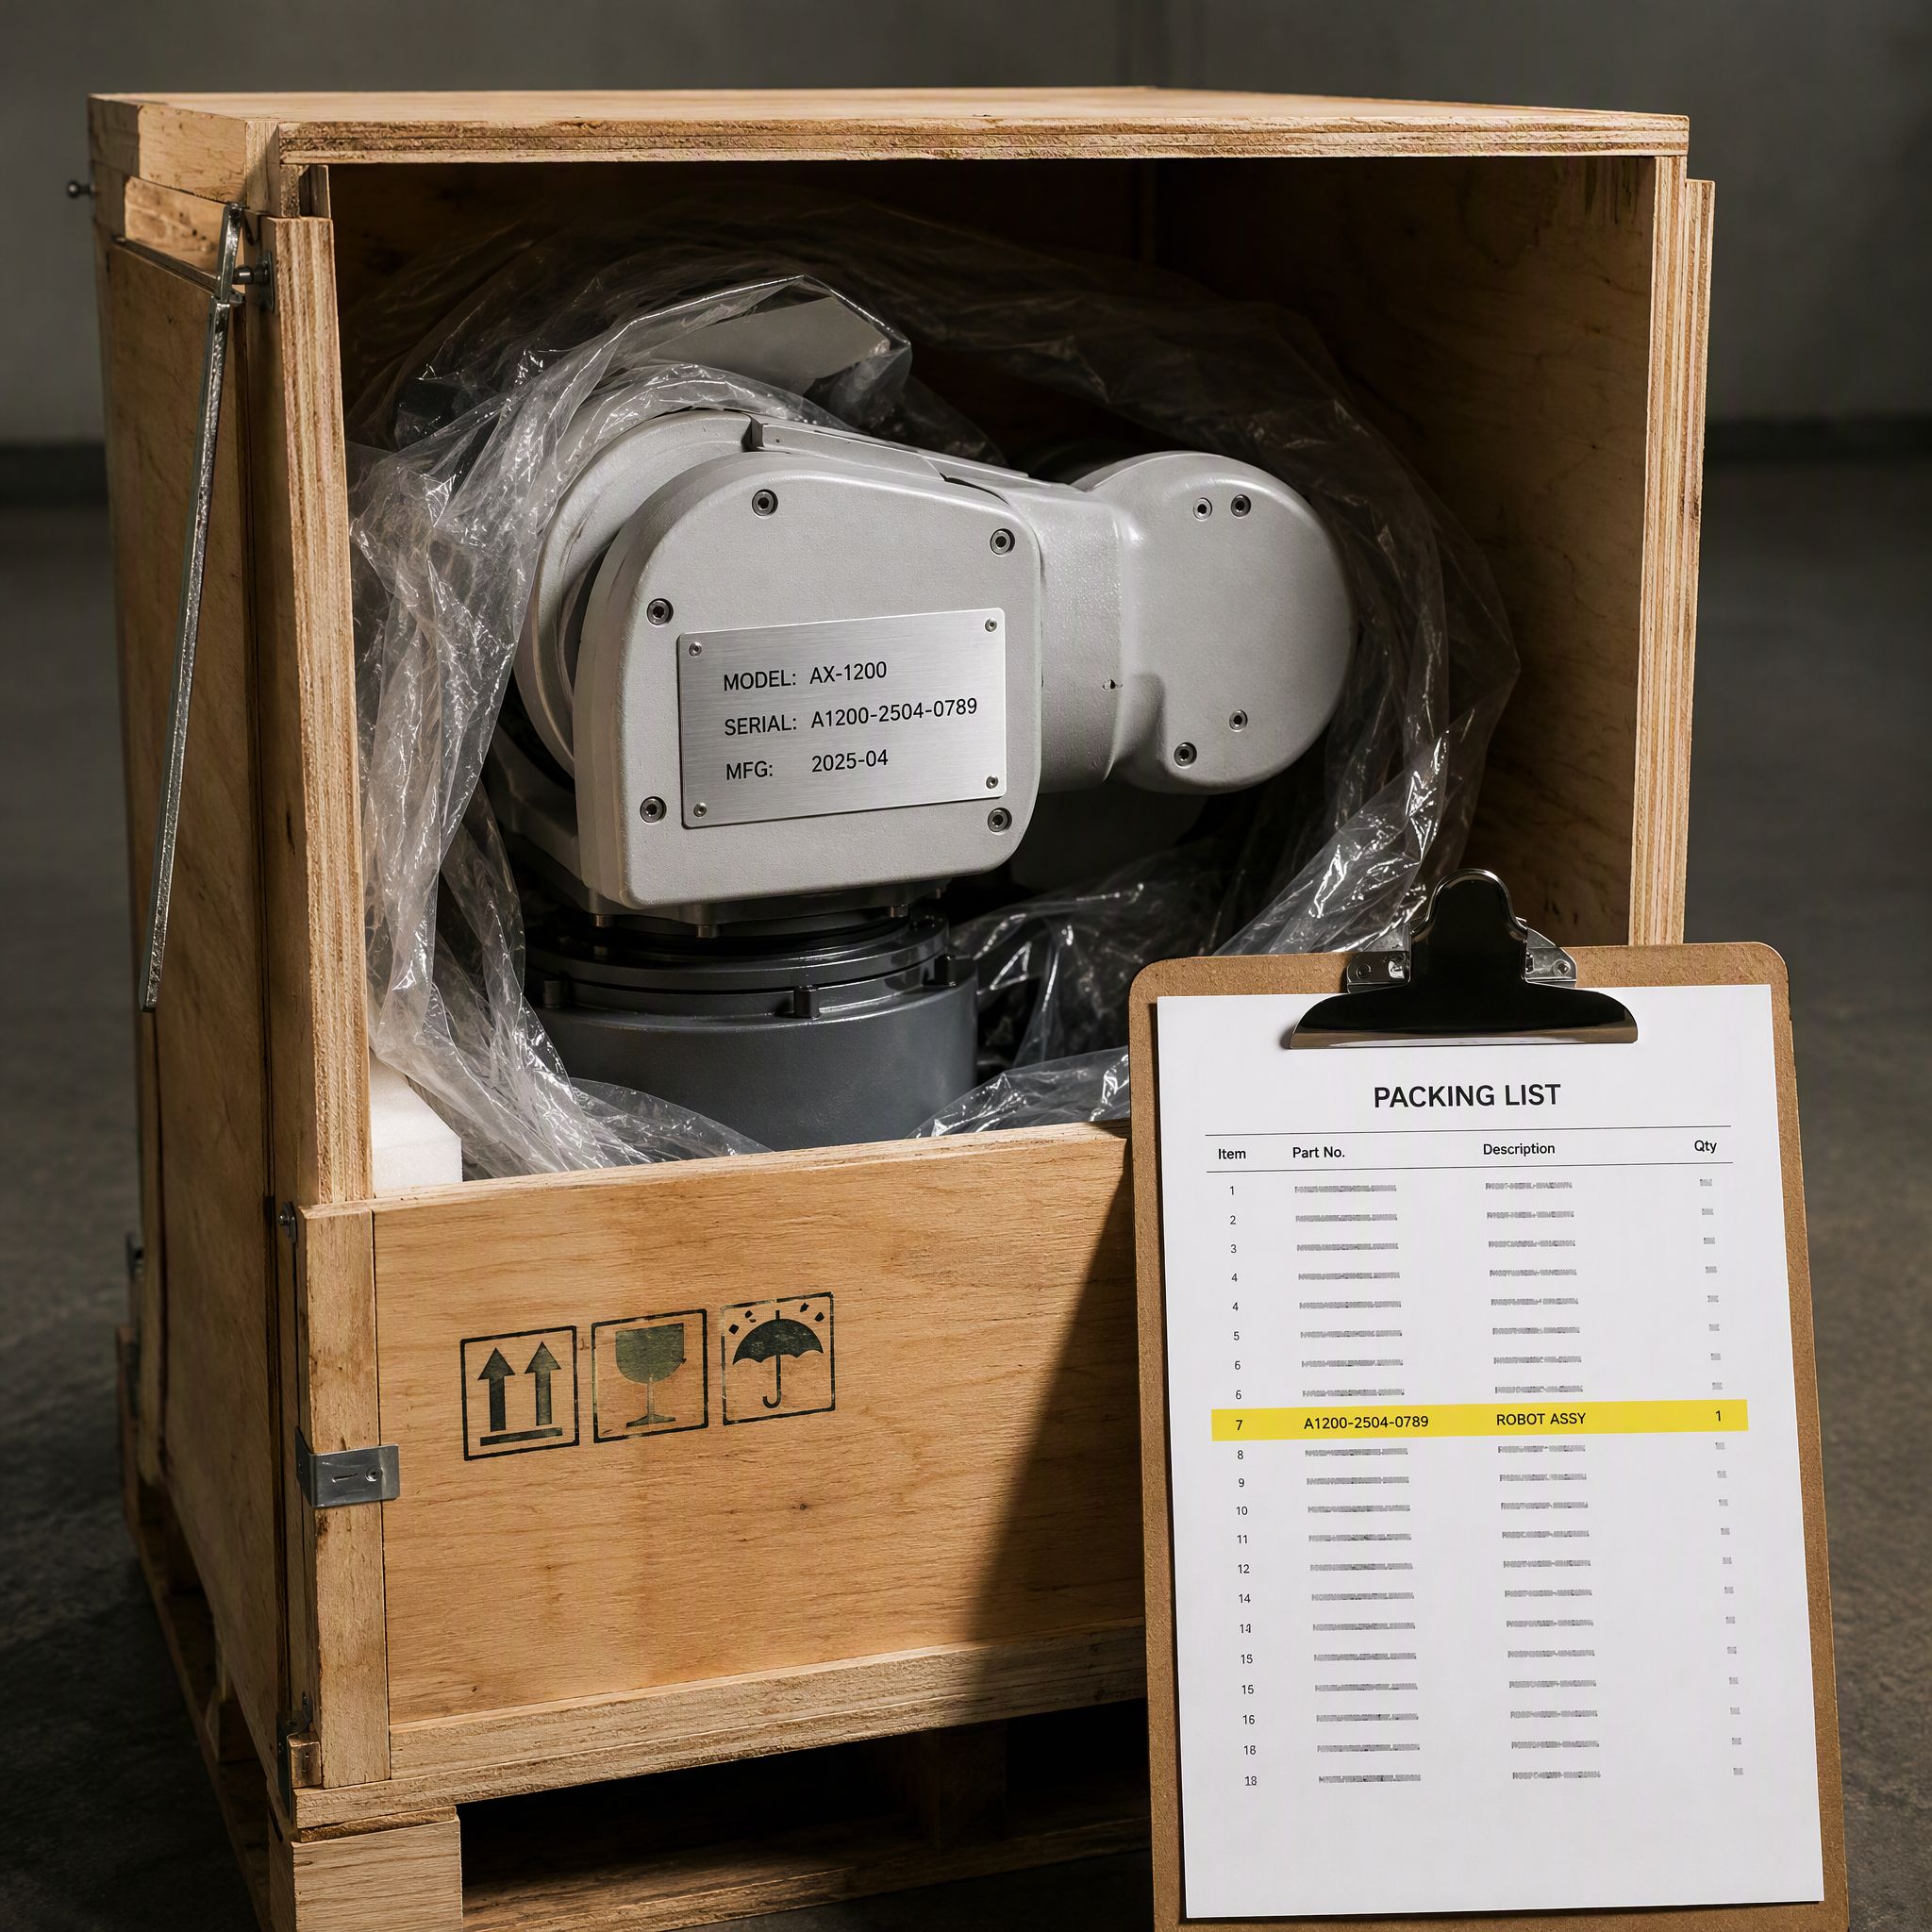
ユニット証拠
電荷曲線解析合格
- サンプル
- 125ユニット
- 名目
- 10,000mAh
- 中央値
- 9,842 mAh
- フラグが立てられた
- 0
関連要件
EU機械規則(EU)2023/1230は2027年1月20日から適用されます。ISO/CD 25785-1は委員会草案のままであり、産業環境のみを対象としています。受入試験は購入者自身の仕様に基づいて行われます。
含まれていません
これは認証や適合性評価ではありません。最終的な適用範囲、安全な試験手順、および設備要件は、各ロボットプラットフォームごとに合意する必要があります。
明確な限界。明確な証拠。
検査によって欠陥のないロットが保証されるのか?
いいえ。検査はリスクを軽減します。サンプル証拠と検証済みの工場データ、そして細かな機械検査を組み合わせたものですが、検査によって製品リスクが完全に排除されるわけではありません。
検査はどこで行われますか?
製造中の工場内、出荷前、または保管の独立性がより重要な中立的な倉庫内。
合否は誰が決定するのですか?
資格を有する担当者が証拠を精査し、最終的な判断を下します。ソフトウェアは文書を比較し、異常を分類して報告書を作成しますが、AIは判決を下しません。